




Définition d'une action mécanique sur un corps
Une action mécanique sur un corps peut :
- Le mettre en mouvement ;
- Modifier son mouvement ;
- Le déformer.
Les différentes sortes d'actions mécaniques
Actions mécaniques de contact

« Pierre pousse le Chariot »
Dans cette situation courante, Pierre est l'auteur, alors que le Chariot est ici, le receveur.
A : Point de contact entre Pierre et le Chariot. (Action Mécanique de contact)
A est assimilé à un point (l'action Mécanique est localisée).
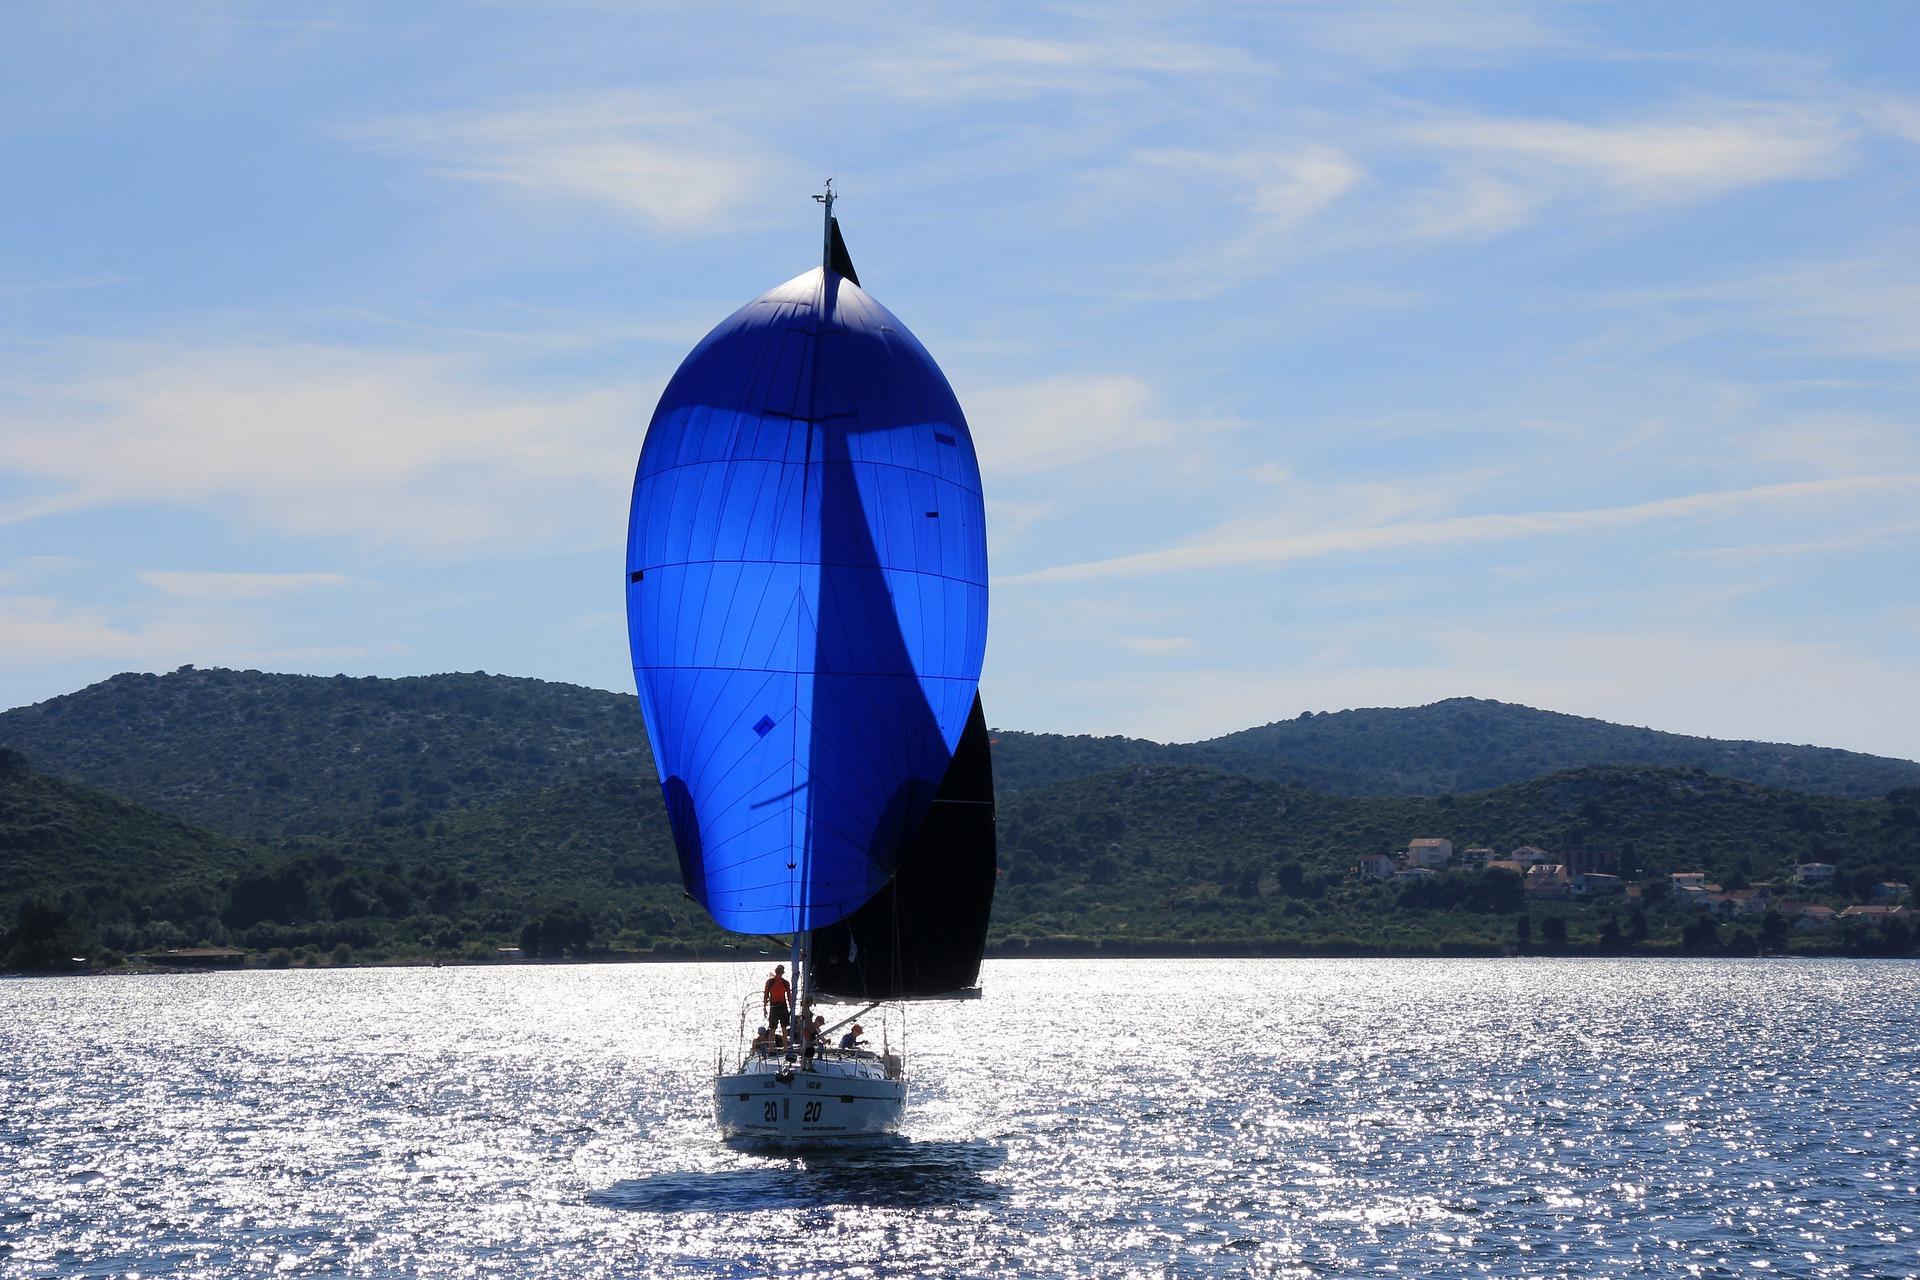
Auteur : Vent.
Receveur : La Voile.
(Action Mécanique de contact est répartie)
Les actions mécaniques à distance
L'objet en fer est attiré et déplacé par l'aimant. Il n'y a pas de contact entre les deux. C'est donc une action mécanique à distance qui les soumets.
Quelques exercices
Parmi les actions mécaniques suivantes, dites si elles sont de contact ou de distance. Précisez celles qui sont localisées et celle qui sont réparties en surface ou en volume.
- Coup de marteau sur un clou ;
- Attraction terrestre ;
- Action exercée par le vent sur une voile ;
- Action exercée par un aimant sur un clou en fer ;
- Action exercée par une flèche sur une cible ;
- Action exercée par le soleil sur la terre ;
- Action exercée par une table sur un livre posé dessus.
Correction
- Action Mécanique de contact. (Localisée) ;
- Action Mécanique à distance (Répartie) ;
- Action Mécanique de contact (Répartie) ;
- Action Mécanique de contact (Localisée) ;
- Action Mécanique à distance (Répartie) ;
- Action Mécanique de contact (Répartie) ;
- Action Mécanique à distance (Répartie) ;
- Action Mécanique de Contact (Répartie).
Représentation schématique d'une action mécanique de contact

La Main exerce une Action Mécanique sur l'élastique. On note ''X'' le point d'impact (Ou point d'application) entre l'auteur et le receveur.
Le segment (AX) est la direction de cette Action Mécanique (Droite d'action). On dit également que c'est la droite qui porte la flèche.
L'action mécanique a un sens : De A vers X.
Plus la main tire fort, plus l'action mécanique est intense.
Finalement, une action mécanique est caractérisée par :- Une droite d'action, sa direction ;
- Un sens ;
- Une intensité ;
- Un point d'application.
On peut donc la schématiser ou la modéliser par un vecteur. Un vecteur de force F.

Mesure de l'intensité d'une force.
On utilise un dynamomètre : C'est un appareil constitué d'un ressort en acier et d'un index se déplaçant devant une graduation.
L'unité de la valeur d'une force est le Newton de symbole N.
Le déca Newton = 1 daN = 10 N.
Le Kilo Newton = 1 kN = 1000 N
Modélisation
Pour représenter une force localisée, on utilise un segment flèche que l'on note F. LA longueur de ce segment est proportionnelle à l'intensité de la force et à comme origine son point de contact.
Généralement l'on utilise des abréviations afin de gagner du temps.
Point d'application = PA Direction = D Sens = S Intensité = IQuelques exercices d'application
Les oscillateurs mécaniques
Les parties A et B sont indépendantes. Dans tout ce qui suit, les frottements sont négligés.Partie A : pendule simple

 Donner l’expression de l’énergie mécanique en fonction de m, g, L, v et b. Pourquoi l’énergie mécanique se conserve-t-elle ? 1.3 Exploitation Exprimer la vitesse au passage par la position d’équilibre en fonction de g, L et bm. Calculer sa valeur. Données : g = 10 m.s–2 ; L = 1,0 m ; \cos bm = 0,95. 2. Isochronisme. 2.1. Énoncer la loi d’isochronisme des petites oscillations. 2.2. Choisir l’expression correcte de la période parmi les suivantes, en justifiant par une analyse dimensionnelle :


 Partie B : oscillateur élastique Un solide (S) de masse m, de centre d’inertie G, peut glisser sans frottements sur une tige horizontale. Il est accroché à un ressort (R) à spires non jointives, de raideur k = 4,0 N.m-1. L’ensemble constitue un oscillateur élastique horizontal, non amorti. La masse du ressort est négligeable devant m et (S) entoure la tige de telle sorte que G se trouve sur l’axe de celle-ci (voir schéma page suivante). On étudie le mouvement de translation du solide (S) dans le référentiel terrestre supposé galiléen. Lorsque le solide (S) est à l’équilibre, son centre d’inertie G se situe à la verticale du point O, origine de l’axe des abscisses. Le solide est écarté de 10 cm de sa position d’équilibre et abandonné sans vitesse initiale à la date t = 0 s. Dispositif expérimental :


 2. Étude énergétique L’énergie potentielle de pesanteur est choisie nulle dans le plan horizontal passant par G. 2.1. Donner l’expression littérale de l’énergie mécanique du système {ressort + solide}, en fonction de k, m, x et sa dérivée première. 2.2. À partir de l’enregistrement ci-dessus, trouver pour quelles dates l’énergie potentielle élastique du système {ressort + solide} est maximale. Que vaut alors l’énergie cinétique ? 2.3. Calculer la valeur de l’énergie mécanique du système. Partie C : comparaison des périodes Les comportements des deux pendules précédents sont maintenant envisagés sur la Lune. Parmi les hypothèses ci-dessous, choisir pour chaque pendule celle qui est correcte. Justifier.
| Hypothèse 1 | Hypothèse 2 | Hypothèse 3 |
|---|---|---|
| T0 ne varie pas | T0 augmente | T0 diminue |
La mécanique au service de la pétanque


| Date t(s) | x (m) | y (m) |
|---|---|---|
| 0,000 | 0,000 | 0,000 |
| 0,033 | 0,117 | 0,117 |
| 0,067 | 0,243 | 0,243 |
| 0,100 | 0,346 | 0,360 |
 2.2. Pour un angle a de 51° et une vitesse initiale de valeur égale à 5,5 m.s-1, la boule touche le sol, puis roule vers le bouchon. Calculer l'abscisse du point d‘impact de la boule avec le sol. Partie B - Le tireur La boule lancée par le pointeur ét"ant proche du bouchon, le tireur de l'équipe adverse va chercher à la déplacer. Le tireur lance sa boule à quelques centimètres de la boule visée ; la boule du tireur roule puis percute la boule du pointeur de plein fouet avec une vitesse V2 = 8,0 m.s-1. Dans le référentiel terrestre, après le choc, les deux boules, de masses respectives m1 et m2, possèdent les vecteurs vitesse, et portés par la même direction.


 Nommer les deux grandeurs dont la conservation est exprimée par ces relations. 2. La résolution du système précédent permet d'écrire les relations vectorielles suivantes :
 et
 À partir de ces relations vectorielles, associer les relations A, B et C comparant les masses aux trois propositions 1, 2 et 3 : Relations
- A : m1 = m2 ;
- B : m1 > m2 ;
- C : m1
- 1 : la boule G2 repart en sens inverse;
- 2 : la boule G2 suit la boule G1 ;
- 3 : les boules échangent leurs vitesses.
Résumer avec l'IA :
Vous avez aimé cet article ? Notez-le !


 Loading...



Si vous désirez une aide personnalisée, contactez dès maintenant l’un de nos professeurs !
Vraiment intéressant
Quelle est l’importance de la mécanique physique
En français s’il te plaît.
Waouh, merci beaucoup